

Peamine erinevus passiivsete pikseloendurite ja aktiivsete pikseloendurite vahel seisneb neljas aspektis: tööpõhimõte, toiteallika režiim, jõudlusnäitajad ja rakenduse stsenaarium. Konkreetne analüüs on järgmine:
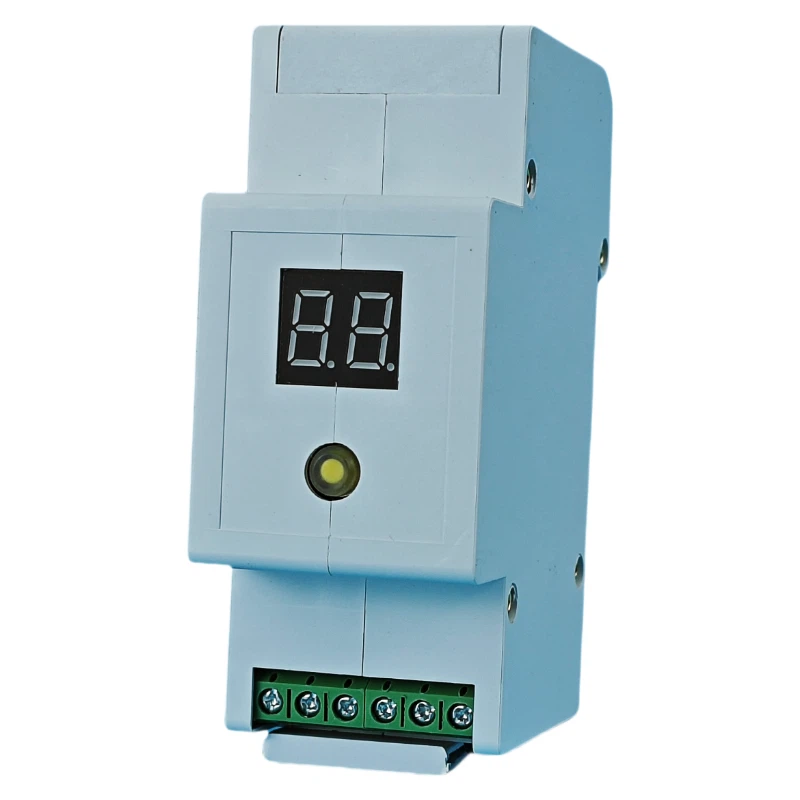
Passiivse välgu loenduri moodul
1.Tööpõhimõtete erinevused
Passiivne (passiivne)
Elektromagnetiline induktsioonajam: hetkeline elektromagnetvälja muutus, mille põhjustab juhti läbiv välk, ilma et oleks vaja väliseid andureid või elektroonilisi komponente. Näiteks kui piksevool läbib piksevarda, tuvastab loenduri sees olev induktsioonpool muutused magnetväljas ja salvestab sündmuse.
Lihtne: see tugineb täielikult füüsilisele andurile, sellel puudub signaali võimendamine ega töötlemine ning see on üles ehitatud nagu mehaaniline loendur.
Ametis olev (aktiivne)
Elektroonilised andurid + signaalitöötlus: välguvoolu tuvastamiseks kasutatakse ülitäpse-andureid (nt Halli element, šunditakistid). Signaali võimendatakse, filtreeritakse ja analüüsitakse koos võimendite, protsessorite ja muude elektroonikakomponentidega ning lõpuks käivitatakse loendus.
Mitme-parameetriga salvestamine: mõned mudelid suudavad keeruka analüüsi toetamiseks samaaegselt salvestada andmeid, nagu välgulöögi aeg, vooluhulgad ja lainekujud.
2.Toiteallikate meetodite võrdlus
Passiivne
Välist toiteallikat pole vaja: töötab täielikult välgu poolt tekitatud elektromagnetilise energiaga. Elektrikatkestused või elektrikatkestused ei mõjuta selle tööd.
Lihtne hooldada: pole vaja patareisid ega toitemoodulit ning pärast paigaldamist pole vaja peaaegu mingit hooldust.
Aktiivsed tegevused
3. Sõltuvus välistest toiteallikatest: tavaliselt töötavad patareid, päikeseenergia või välised allikad, andmekao vältimiseks on vaja stabiilset toiteallikat.
Kõrged hoolduskulud: voolu olekut tuleb regulaarselt kontrollida. Asendamine või laadimine võib suurendada kasutus- ja hoolduskoormust.
3. Kohaldatavate stsenaariumide eristamine
Passiivne (passiivne)
Piirkonnad, kus toide ei ole kergesti kättesaadav: näiteks kauged mägipiirkonnad, välirajatised või alad, kus toiteallikas on ebastabiilne.
Madalad täpsusnõuded: stsenaarium, kus välgulöökide arv arvutatakse ilma üksikasjaliku andmeanalüüsita (nt väikesed hooned ja ajutised rajatised).
Pikaajaline-stabiilne töö: hooldus puudub, sobib järelevalveta keskkonda (nt tuulepargid, fotogalvaanilised elektrijaamad jne).
Ametis olev (aktiivne)
Kriitiline infrastruktuur: valdkonnad, nagu elekter, side, raudteetransiit jne, mis nõuavad pikselöögi intensiivsuse täpset jälgimist.
Suure-riskiga piirkonnad: naftakeemiapaagipargid, nafta- ja gaasijuhtmed ning muud kohad, kus on kõrged plahvatuskaitsenõuded, reaalajas-hoiatus ja kiire reageerimine hädaolukorras.
Arukas haldamine: tuleb integreerida SCADA süsteemi ja piksekaitse seireplatvormiga, et realiseerida kaugandmete analüüsi ja tööhoolduse stsenaariumi.